Desde el principio... ¿qué es un contacto?
Una condición de contacto es un tipo de condición de borde indirecta asociada a un modelo numérico que se aplica para relacionar o definir la interacción de dos cuerpos o partes en tu modelo.
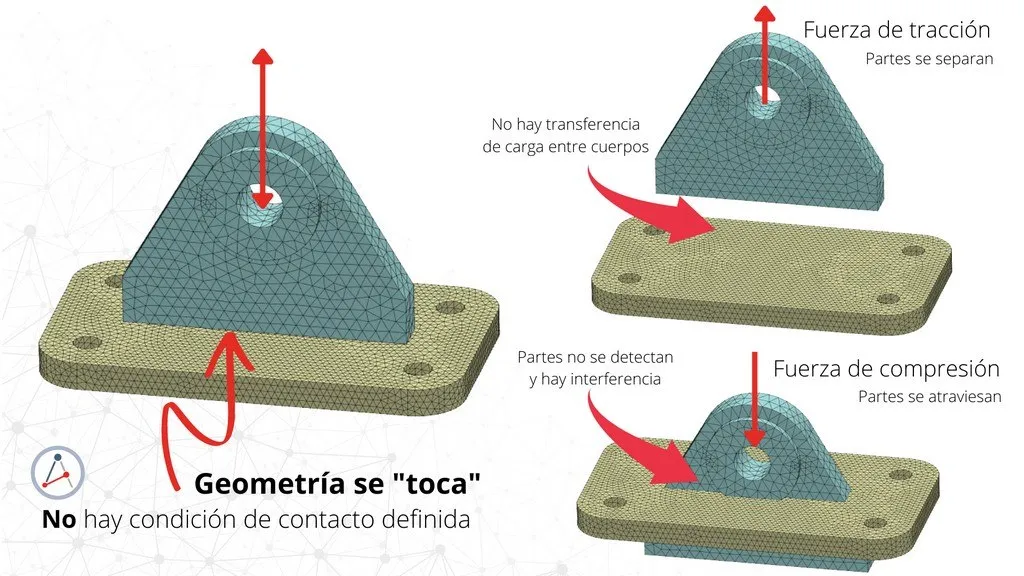
Si no definimos contactos, las partes o componentes de un modelo no interactuarán, generando resultados incorrectos o no acordes al fenómeno físico que deseamos representar.
Que las partes en tu modelo se estén tocando o se encuentren muy cerca no implica que exista una relación de contacto desde el punto de vista numérico, como ilustro en la siguiente figura:
¿Qué necesitamos para definir una condición de contacto?
Es muy simple, necesitamos tener claro lo siguiente.
1. Saber la naturaleza del contacto que necesitamos
Debemos estar claros sobre cómo los cuerpos van a interactuar entre sí y el tipo de cargas que se pueden transmitir entre los distintos cuerpos. Para esto debemos alcanzar un balance entre la condición física real y el objetivo de nuestro modelo.
2. Definir dónde actuará la condición de contacto
Probablemente este es el requisito más obvio: definir simplemente las fronteras de la geometría de las partes del ensamblaje donde prevemos que interactuarán los componentes generando interacción física. Pero algunas veces no es tan obvio...
El primer punto (y el más importante de los dos) depende únicamente de nosotros como ingenieros responsables del análisis.
Ningún software, bajo ninguna circunstancia, sabe o maneja realmente cómo interactúan los componentes en un sistema físico real. Somos nosotros los que debemos definirlo e indicar las instrucciones al software para que aplique el modelo o tipo de contacto necesario para cumplir con nuestros objetivos.
Si no lo tienes muy claro, puedes hacerte las siguientes preguntas:
- ¿Los cuerpos podrán separarse si hay una fuerza que intente separarlos?
- ¿Se mantendrán unidos independientemente de cómo se aplique la carga?
- ¿Los cuerpos podrán deslizar relativamente entre sí?
- ¿Es necesario incluir coeficiente de roce? ¿Es relevante la fricción entre las superficies?
- Si las partes están inicialmente separadas, ¿es posible que se «toquen» tras la aplicación de cargas?
Ahora, definir dónde se aplicará el contacto no es tan complejo si ya tienes claro el primer punto. En muchas situaciones te parecerá obvio, en especial si es evidente y los componentes de tu modelo ya están cerca o tocándose desde el momento en que generaste la geometría CAD.
En algunos casos te toca decidir y analizar si existirán condiciones que hagan que dos o más componentes no se estén tocando, pero su estado cambie una vez se aplica la secuencia de cargas en un modelo.
Tipos de contacto según la carga que transmiten
Sin adentrarnos en el detalle de la naturaleza que representa una condición de contacto, estos se clasifican principalmente según el tipo de desplazamiento relativo que permiten entre componentes.
Es decir: hay modelos de contacto que no permiten desplazamientos relativos normales ni tangenciales, generando una condición de unión rígida (sí, como si estuviesen soldados). Otros permiten desplazamientos normales, transmitiendo cargas de compresión pero no tracción, como cuando te apoyas sobre la mesa con la mano y luego puedes «separarla» de ella. Y algunos, tangencialmente, pueden transmitir fuerzas cortantes producto del roce entre las superficies.
Contactos rígidos (o soldados)
Este puede ser el tipo de contacto más común o fácil de configurar: simplemente restringen cualquier posibilidad de movimiento relativo entre las partes, asemejando una unión rígida entre componentes. Su comportamiento global puede visualizarse como una unión soldada, como si las partes estuviesen completamente pegadas y nada pudiera separarlas.
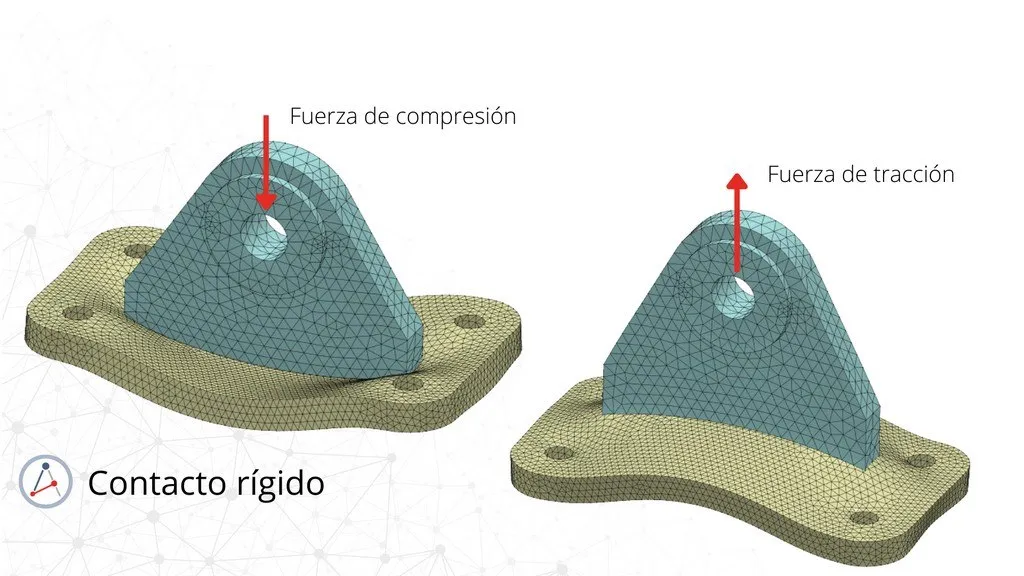
Su comportamiento normal implica que se transmiten tanto fuerzas de compresión como de tracción. Tangencialmente tampoco permiten deslizamiento relativo, por lo que el concepto de fricción no aplicaría. Este tipo de contacto suele tener una formulación lineal, es decir, no se requiere una solución iterativa (o no lineal), ya que se basa principalmente en restricciones multipunto (MPC) entre los nodos vecinos de los cuerpos donde se aplica la condición.
Un contacto rígido puede ser aplicado para conectar secciones de una misma parte que no es posible conectar a través de la malla en sus fronteras vecinas.
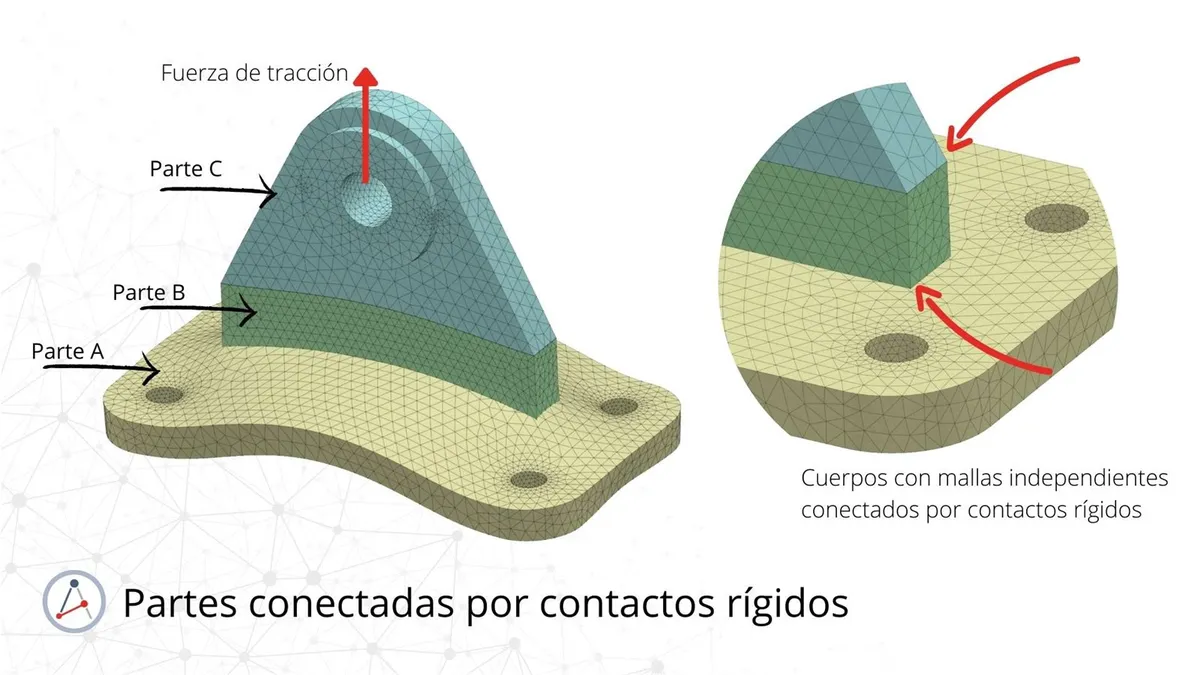
En inglés es común que los identifiquen como Glue Contact, haciendo alusión a que las partes permanecen «pegadas» entre sí, sin posibilidad de separarse o moverse entre ellas. En Abaqus sería una restricción de tipo Tie entre dos cuerpos, mientras que en Ansys corresponde a un contacto bonded.
Contacto con separación y deslizamiento
Este es el tipo de contacto que se aproxima mucho más a lo que podemos identificar como un contacto real.
Desde un punto de vista normal, es capaz de transmitir fuerzas de compresión, pero ante la más mínima carga de tracción existirá separación entre los cuerpos, algo parecido a tocar y empujar una pared con la mano y luego quitarla.
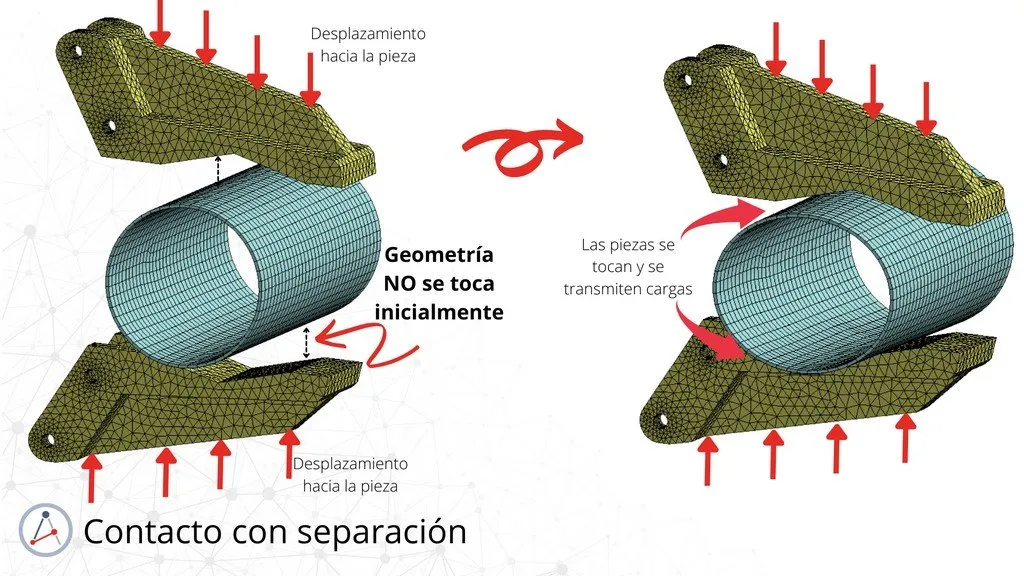
Tangencialmente permite deslizamiento relativo, e inclusive se puede definir coeficiente de fricción para representar la transmisión de fuerzas tangenciales producto del roce. En muchos casos, y de acuerdo con la formulación aplicable en la mayoría de las herramientas CAE, se aplica una ley de roce seco de Coulomb, la más empleada y de más fácil implementación.
En resumen, con este contacto se evita que los componentes se traspasen o interfieran. En inglés los llaman Touch Contact, precisamente porque las partes se pueden «tocar» o separar dependiendo del estado de cargas que actúa sobre ellas. En programas CAE como Ansys estos corresponden a contactos de la familia Frictionless / Frictional / Rough, que varían únicamente el efecto tangencial por roce entre ellos, pero permitiendo separación. Mientras que en Abaqus este contacto de forma general se denomina Hard, en el que también se puede agregar comportamiento tangencial que prevea la transmisión de fuerzas por roce.
Un ejemplo con un ensamblaje más grande...
Te propongo analizar los contactos de una conexión de acero a momento de tipo End-Plate. Conociendo que en el modelo todas las partes son independientes, es decir, no comparten nodos ni tienen mallas fusionadas, se deben establecer condiciones de contacto entre ellas para que puedan interactuar y resolver ante un caso estático.
Sabemos que todos los contactos de esta conexión serían con separación y con roce, salvo el contacto placa-viga, que debería ser rígido solo para emular que se encuentran soldados. Sin embargo, para simplificar el modelo, no siempre todos los contactos tienen que permitir separación. Vamos a hacer una simplificación analizando cada par de contacto entre partes, como te detallo abajo.
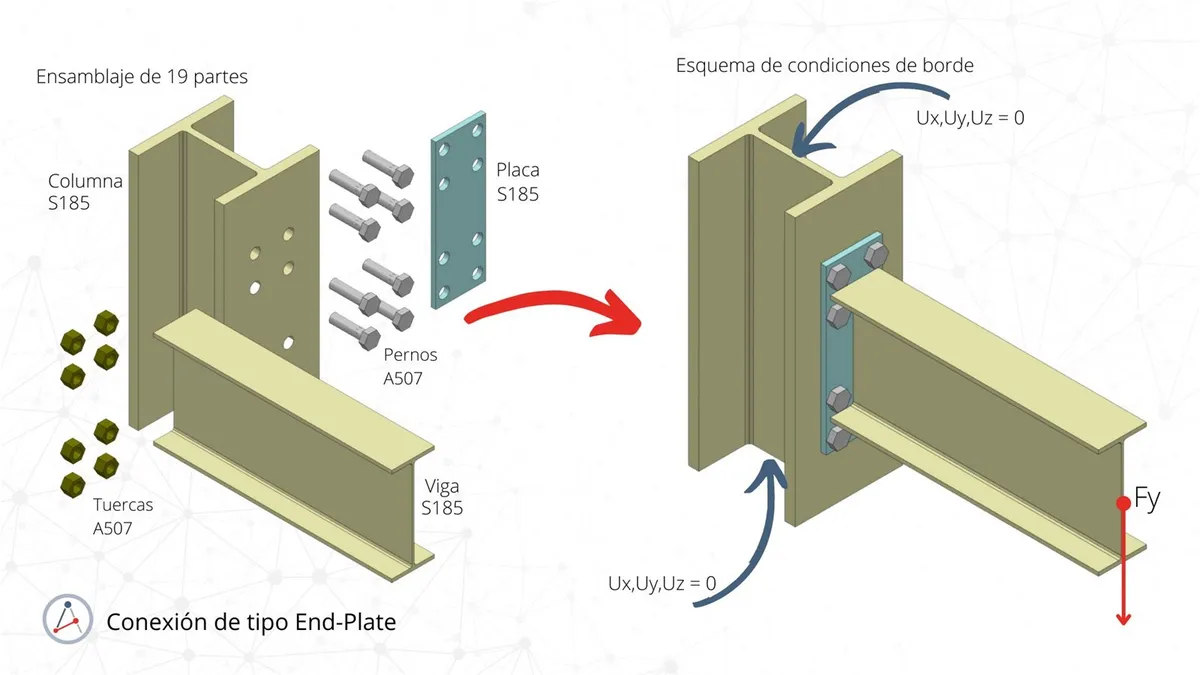
Te recomiendo responder las preguntas que te planteo arriba para identificar el tipo de contacto que aplicaría entre cada par de componentes en caso de tener dudas. Abajo, dos ejemplos y mi posición respecto a ellos.
Contacto placa-viga
¿Los cuerpos podrán separarse si hay una fuerza que intente separarlos? Estos dos cuerpos estarían soldados, por lo que no se podrán separar.
¿Se mantendrán unidos independientemente de cómo se aplique la carga? Sí, salvo que falle la soldadura que los une. Pero no es nuestro caso: asumiremos que siempre estarán unidos.
¿Los cuerpos podrán deslizar relativamente entre sí? No, ya que se debe representar la unión soldada entre ambos cuerpos.
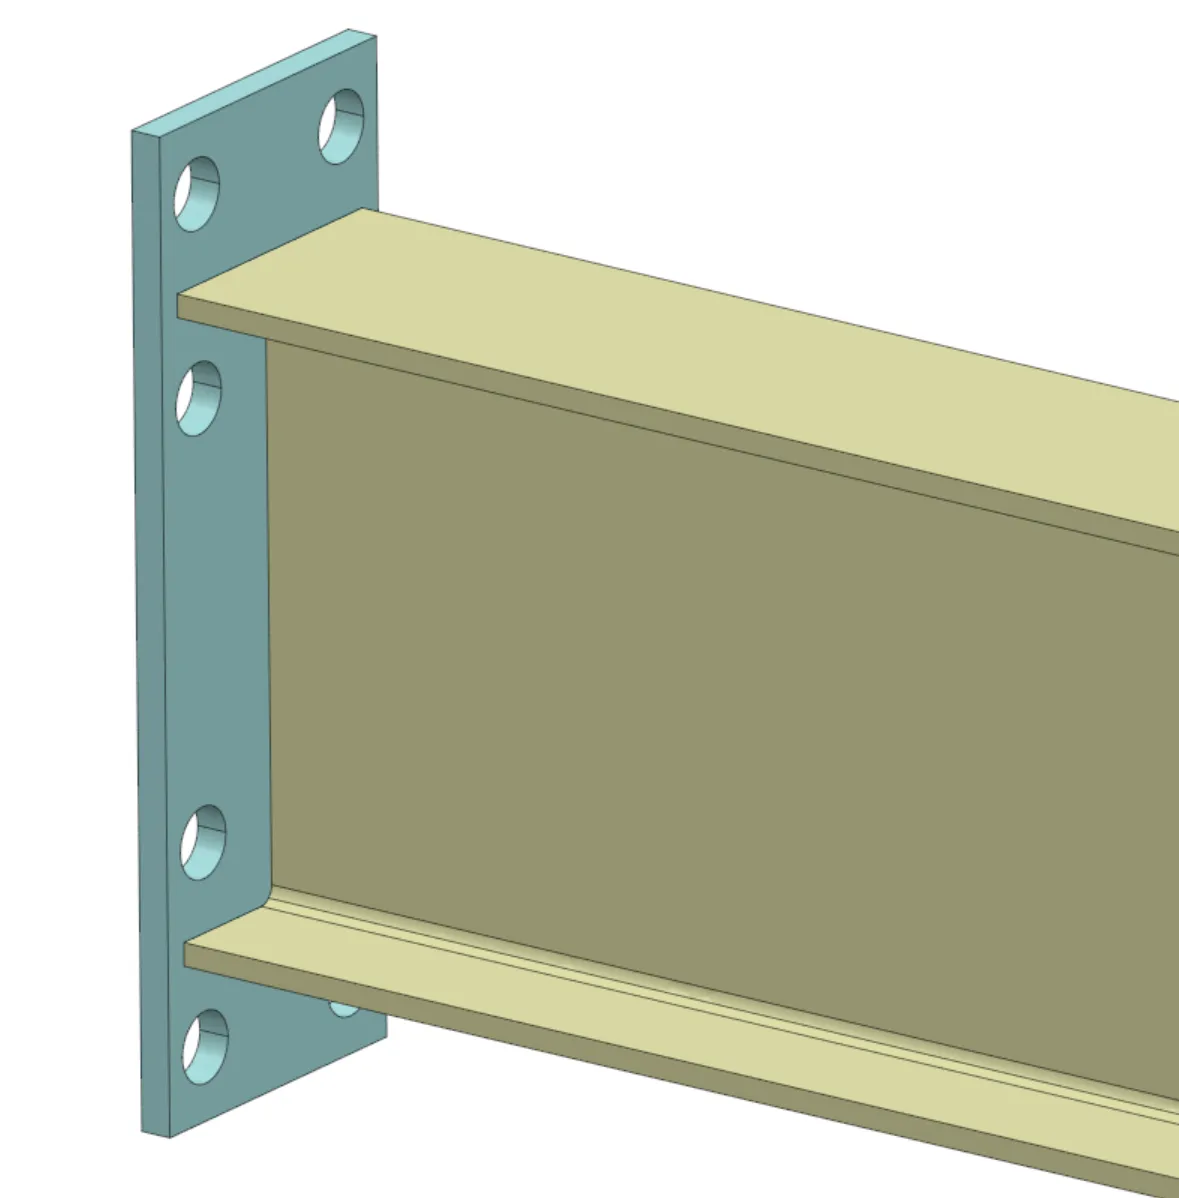
Conclusión: contacto rígido.
Contacto columna-placa
¿Los cuerpos podrán separarse si hay una fuerza que intente separarlos? Sí. Para efectos de evaluar la capacidad de la conexión de acero a momento, es necesario contemplar el efecto de separación.
¿Se mantendrán unidos independientemente de cómo se aplique la carga? Parcialmente, solo en las zonas donde exista compresión; pero esta igual podría separarse si el estado de cargas lo genera.
¿Los cuerpos podrán deslizar relativamente entre sí? Sí, se puede incluir roce entre estas superficies.
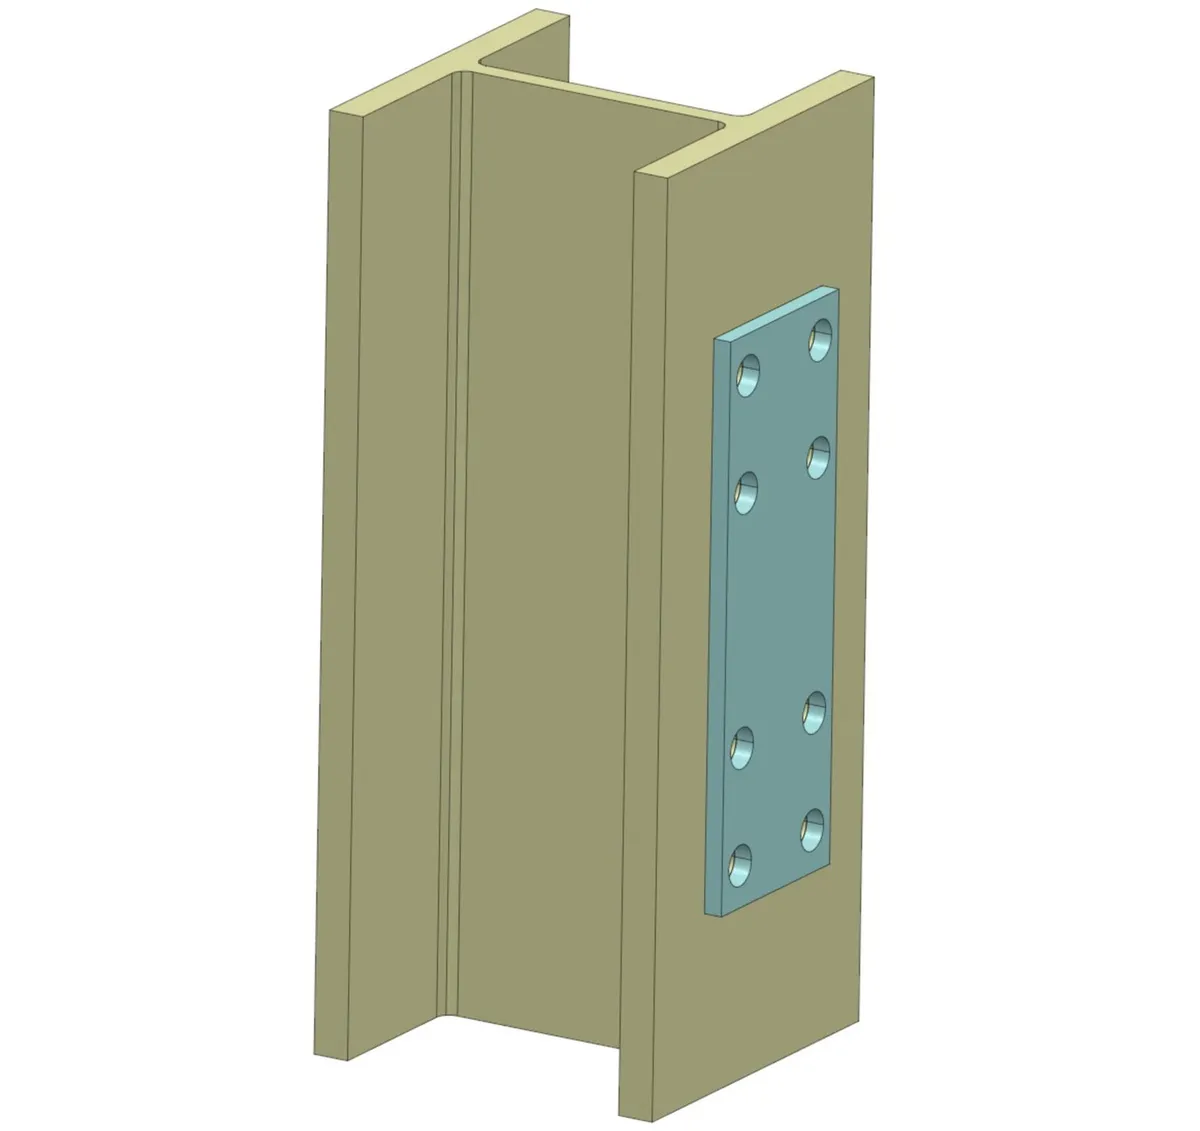
Conclusión: contacto con separación.
Contacto pernos-placa (superficies planas)
¿Los cuerpos podrán separarse si hay una fuerza que intente separarlos? Técnicamente sí. Pero, asumiendo que habrá precarga, será muy difícil que el contacto se abra.
¿Se mantendrán unidos independientemente de cómo se aplique la carga? Es probable que se separen los pernos que están en la zona inferior (compresión) de esta conexión.
¿Los cuerpos podrán deslizar relativamente entre sí? Sí. Pero esta condición genera un posible movimiento de cuerpo rígido si la precarga no genera el roce suficiente que evita que el perno rote sobre su sentido axial. En este problema se puede asumir que el perno no podrá deslizar (rotar) respecto a la placa.
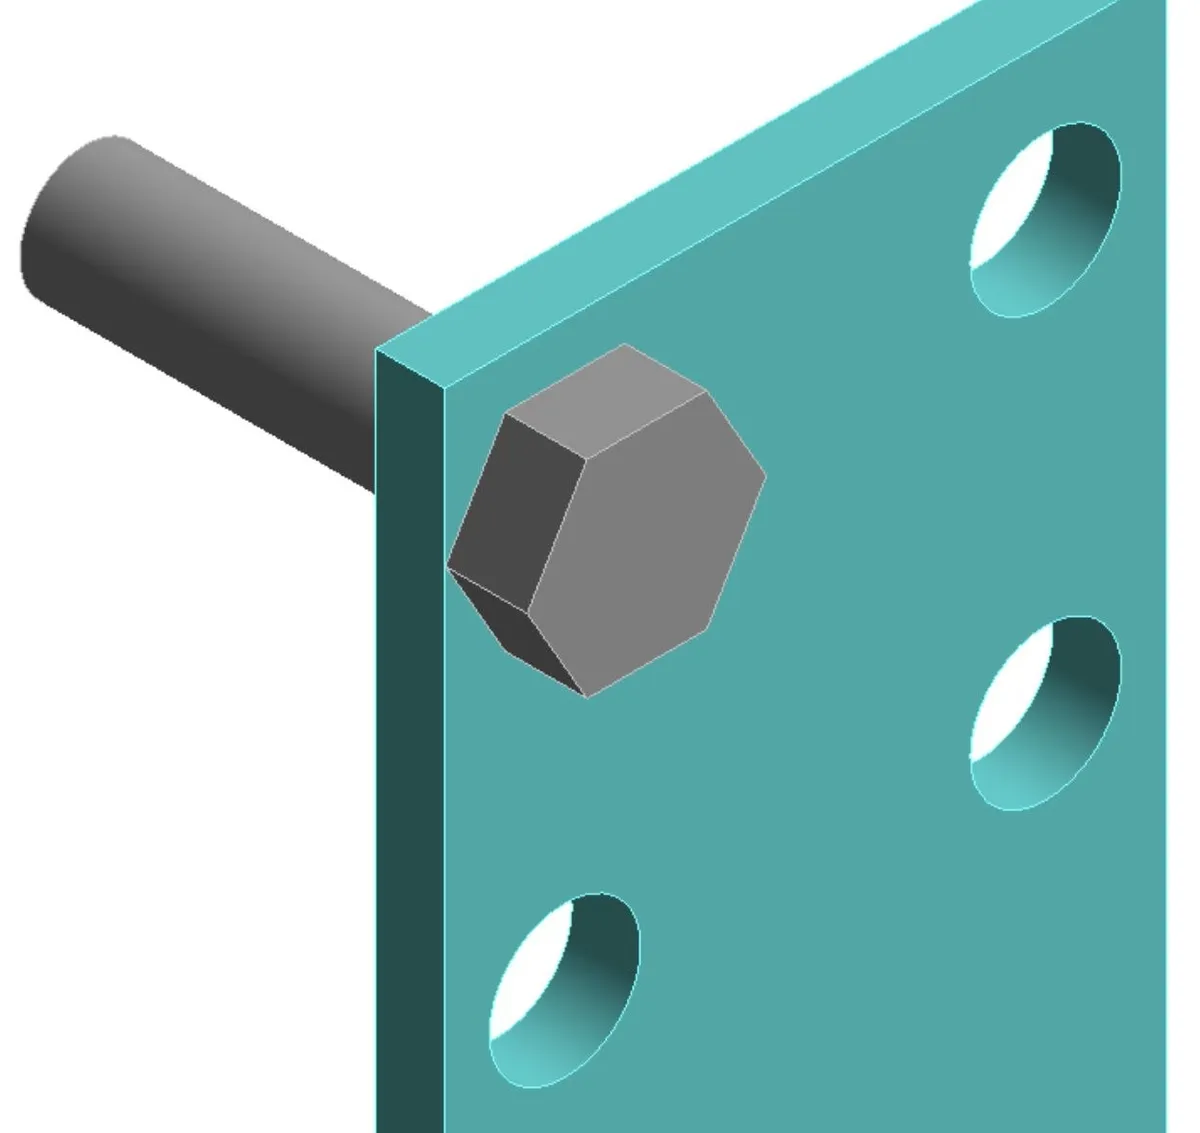
Conclusión: contacto con separación.
Contacto vástago-perno
¿Los cuerpos podrán separarse si hay una fuerza que intente separarlos? En este caso, no. Se asume que, debido a la precarga en los pernos y al roce interno entre los hilos del perno y la tuerca, será muy difícil que se separen o que exista deslizamiento relativo entre los dos cuerpos.
¿Se mantendrán unidos independientemente de cómo se aplique la carga? Dado el sentido de la carga aplicada al ensamblaje (momento), el perno más crítico estará traccionado —los pernos que están arriba—, sin posibilidad de que se separen.
¿Los cuerpos podrán deslizar relativamente entre sí? Dado cómo estarían trabajando los pernos en este modelo, en dirección axial del perno será muy difícil por la rosca y la precarga. El propio roce interno entre los hilos de la rosca perno-tuerca evitará que deslicen y que la conexión se libere... en nuestro modelo.
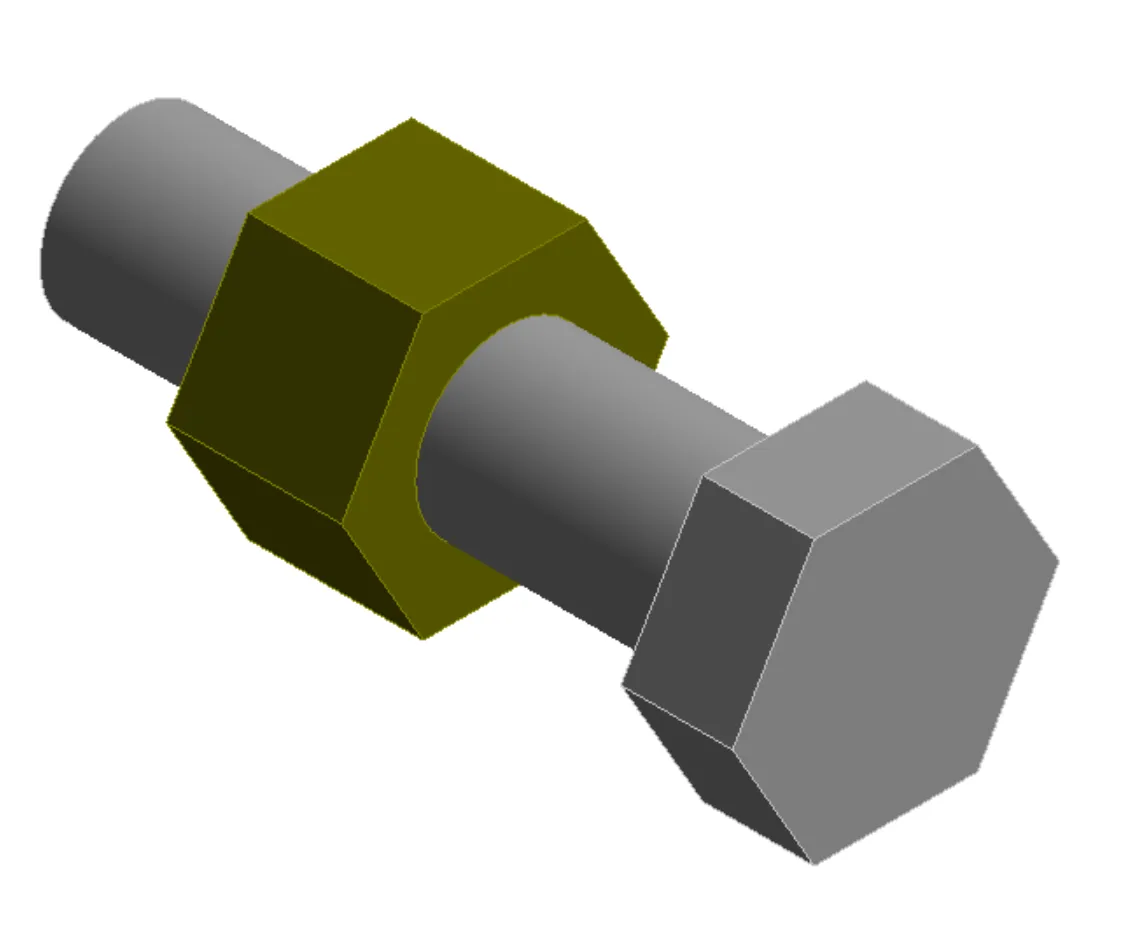
Conclusión: contacto rígido.
Contacto tuerca-viga (superficies planas)
¿Los cuerpos podrán separarse si hay una fuerza que intente separarlos? Técnicamente sí. Pero, asumiendo que habrá precarga, será muy difícil que el contacto se abra.
¿Se mantendrán unidos independientemente de cómo se aplique la carga? Es probable que se separen los pernos que están en la zona inferior (compresión) de esta conexión.
¿Los cuerpos podrán deslizar relativamente entre sí? Sí. Pero esta condición genera un posible movimiento de cuerpo rígido si la precarga no genera el roce suficiente que evita que el perno rote sobre su sentido axial. En este problema se puede asumir que el perno no podrá deslizar (rotar) respecto a la placa.
Conclusión: contacto con separación.
Y para resumir...
Este análisis podrías hacerlo entre todos los componentes. Como estrategia de modelado, podemos hacer ciertas simplificaciones en algunos contactos que sabemos que no podrán separarse ni deslizar, pensando en modelado jerárquico (¡simple es mejor!). Por lo que te propongo la siguiente configuración de contactos:
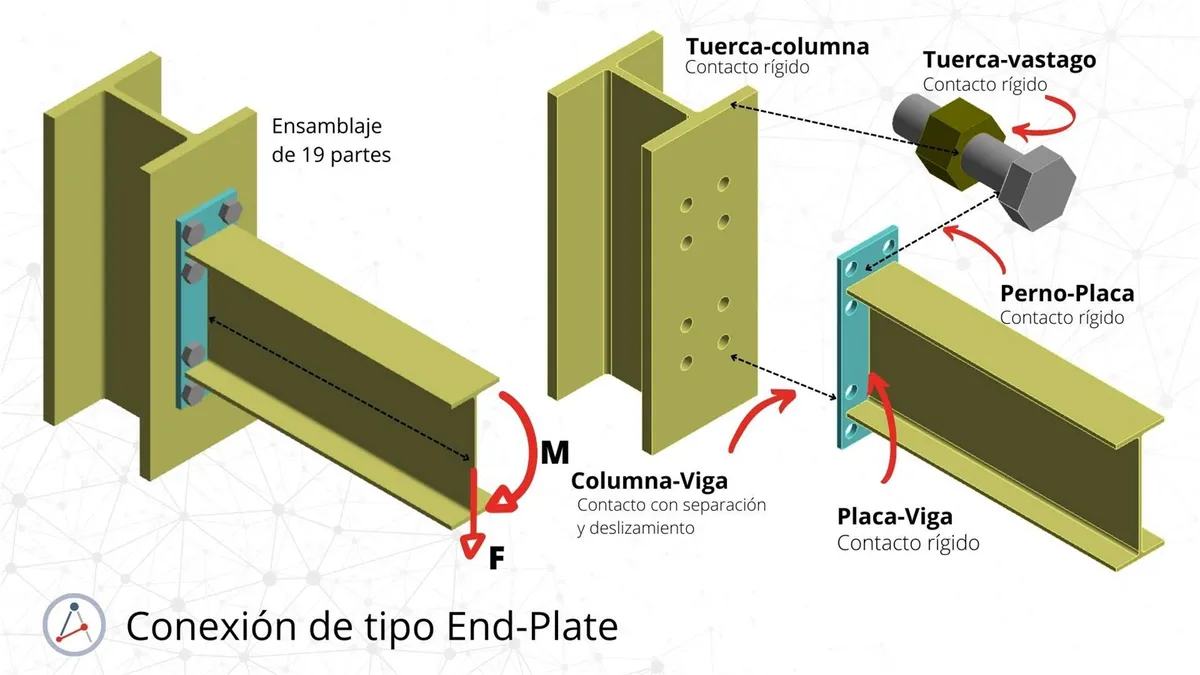
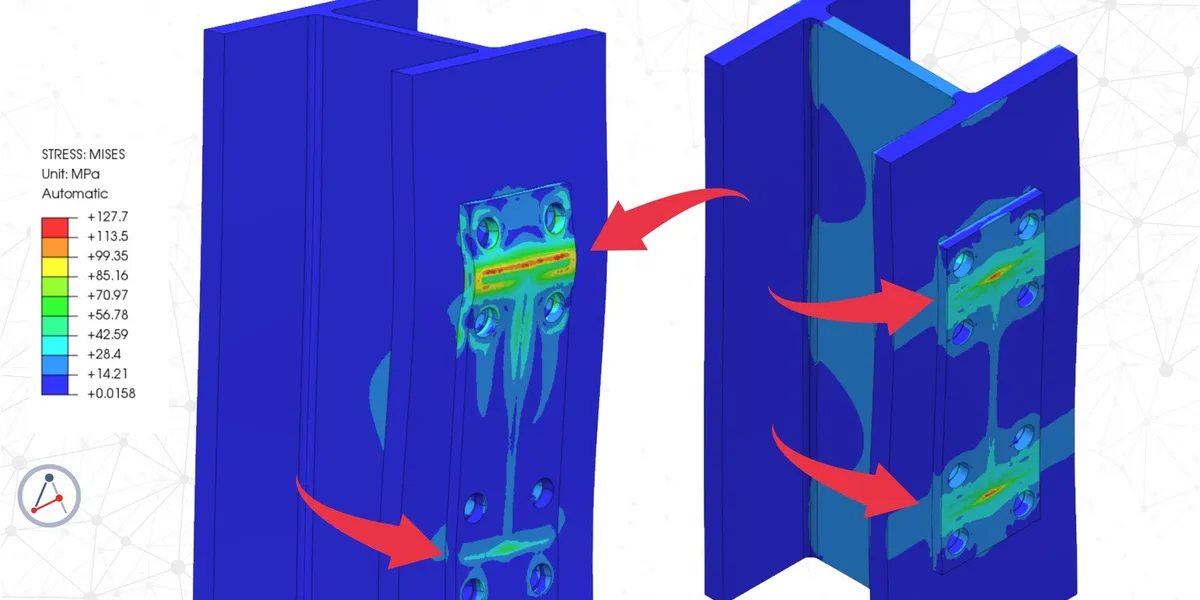
Un contacto que permita separación entre placa y columna permitiría, en una zona, transmitir compresión —es decir, las superficies no se separan—, mientras que en zonas donde exista tracción las superficies se podrán separar, como se muestra su efecto amplificado en la figura 6.
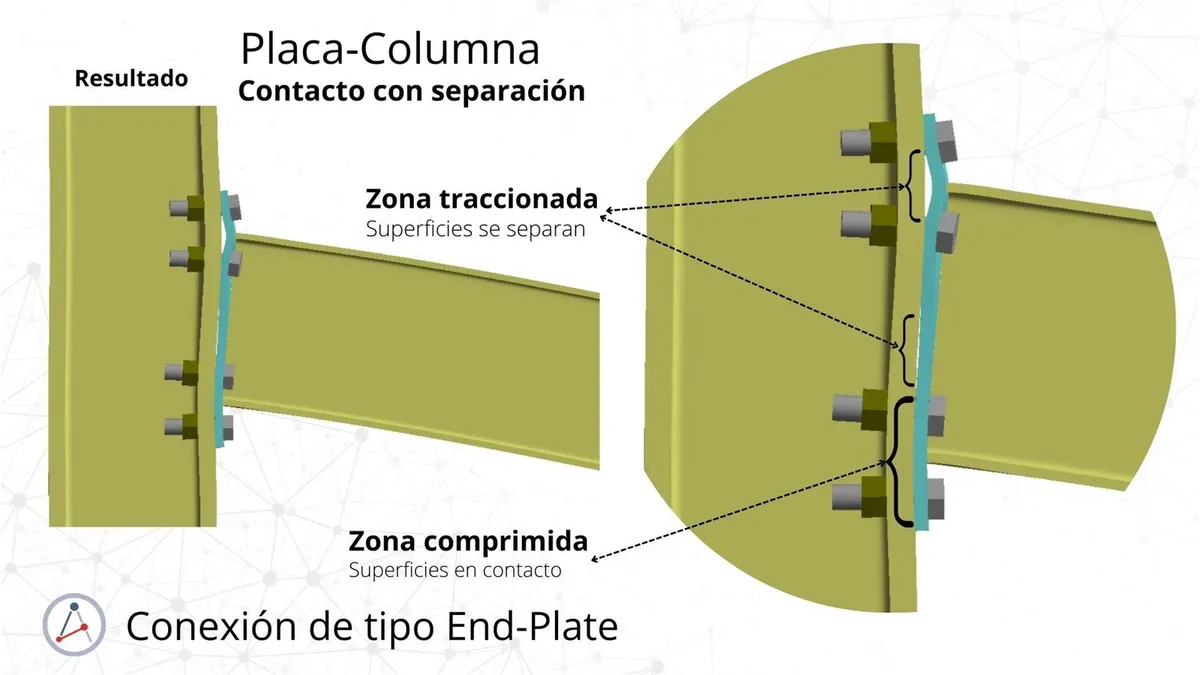
Este efecto era imposible de observar si se hubiese definido un contacto rígido, en el que la placa y la columna se verían obligadas a moverse solidariamente, traduciéndose en un efecto localizado que sí afectaría al análisis de la conexión End-Plate.
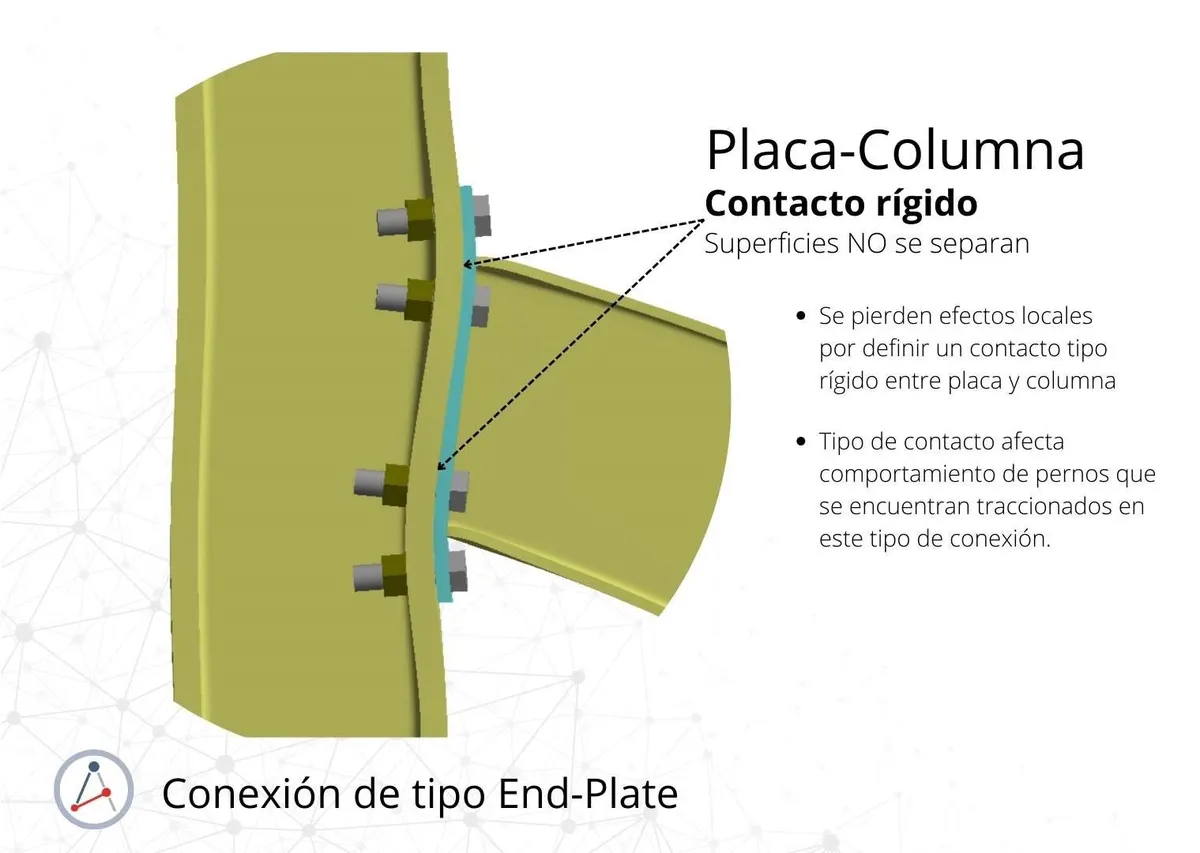
Para finalizar, cuando tengas que definir contactos en un modelo por elementos finitos, lo más importante es analizar la naturaleza del contacto real del sistema físico, ubicar el tipo de contacto al que corresponde y, en algunas situaciones como en este ejemplo, simplificar y correlacionar con un modelo más simple de contacto.
Decidir qué contacto toca en cada par, y hasta dónde simplificar, es parte del oficio de quien ejecuta los proyectos; en Academia CAE lo practicamos con la herramienta que pida cada caso.
Elaborado con asistencia de IA. El criterio técnico y el contenido son del autor. Se ha usado una herramienta de inteligencia artificial para ordenar el texto, ajustar la redacción o preparar alguna imagen, y la versión publicada fue revisada por el autor.